Inbetriebnahme
Die erste Inbetriebnahme sollte ohne Werkstücke erfolgen. Nach erfolgreicher Erstinbetriebnahme kann ein Probelauf mit Werkstücken erfolgen.
Warnung
Vor dem ersten Einschalten ohne angeschlossenen Antrieb ist zu prüfen, dass
die verwendete Stromversorgung den Anschlussdaten des verwendeten Steuergerätes entspricht
die Komponente keine Beschädigungen aufweist
die Komponente ordnungsgemäß befestigt und ausgerichtet wurde
die Komponente ordnungsgemäß in die Gesamtanlage integriert und korrekt ausgerichtet wurde, frei steht, bei Schwingung keine anderen Gegenstände berührt und die Übergänge zu weiteren Komponenten störungsfrei sind
alle elektrischen und mechanischen Schutz- und Sicherheitseinrichtungen einwandfrei funktionieren
bei der Erstinbetriebnahme, der Inbetriebnahme nach Reparaturarbeiten oder dem Austausch von Steuergeräten / Antrieben, die minimale Leistung am Steuergerät eingestellt ist
Warnung
Vor dem ersten Einschalten mit angeschlossenem Antrieb ist zu prüfen, dass
alle Transportsicherungen entfernt wurden
sich keine Werkstücke im System befinden und Verschmutzungen entfernt wurden
das Anschlusskabel korrekt an das Steuergerät angeschlossen wurde
das Steuergerät entsprechend der Vorgabe eingestellt wurde
Bemerkung
Medienversorgung
Eine ausreichende und stabile Versorgung mit allen notwendigen Medien (Strom, Druckluft etc.) ist sicherzustellen und zu prüfen.
Bemerkung
Komplettsysteme
Bei Steuergeräten, die als komplett eingerichtetes System inkl. Antrieben und Transportschiene ausgeliefert werden, ist bereits ab Werk die optimale Förderleistung eingestellt. Im Falle eines Drehknopfes am Steuergerät ist diese auf der Skala mit einem roten Pfeil gekennzeichnet.
Betriebsarten
Die Betriebsart muss entsprechend der Auslegung des Antriebes gewählt werden. RNA - Schwingantriebe sind mechanische Federschwinger, die je nach Gewicht und / oder Baugröße auf eine Schwingfrequenz nahe der Netzfrequenz oder nahe der doppelten Netzfrequenz eingerichtet werden.
Daher sind 2 Betriebsarten möglich.
Netzfrequenz 50 Hz |
Netzfrequenz 60 Hz |
|
Betriebsart 1 Halbwellenbetrieb
Der Schwingantrieb arbeitet mit der Netzfrequenz
|
Schwingfrequenz
50 Hz \(≙\) 3000 min \(⁻¹\)
|
Schwingfrequenz
60 Hz \(≙\) 3600 min \(⁻¹\)
|
Betriebsart 2 Vollwellenbetrieb
Der Schwingantrieb arbeitet mit der doppelten Netzfrequenz
|
Schwingfrequenz
100 Hz \(≙\) 6000 min \(⁻¹\)
|
Schwingfrequenz
120 Hz \(≙\) 7200 min \(⁻¹\)
|
Wichtig
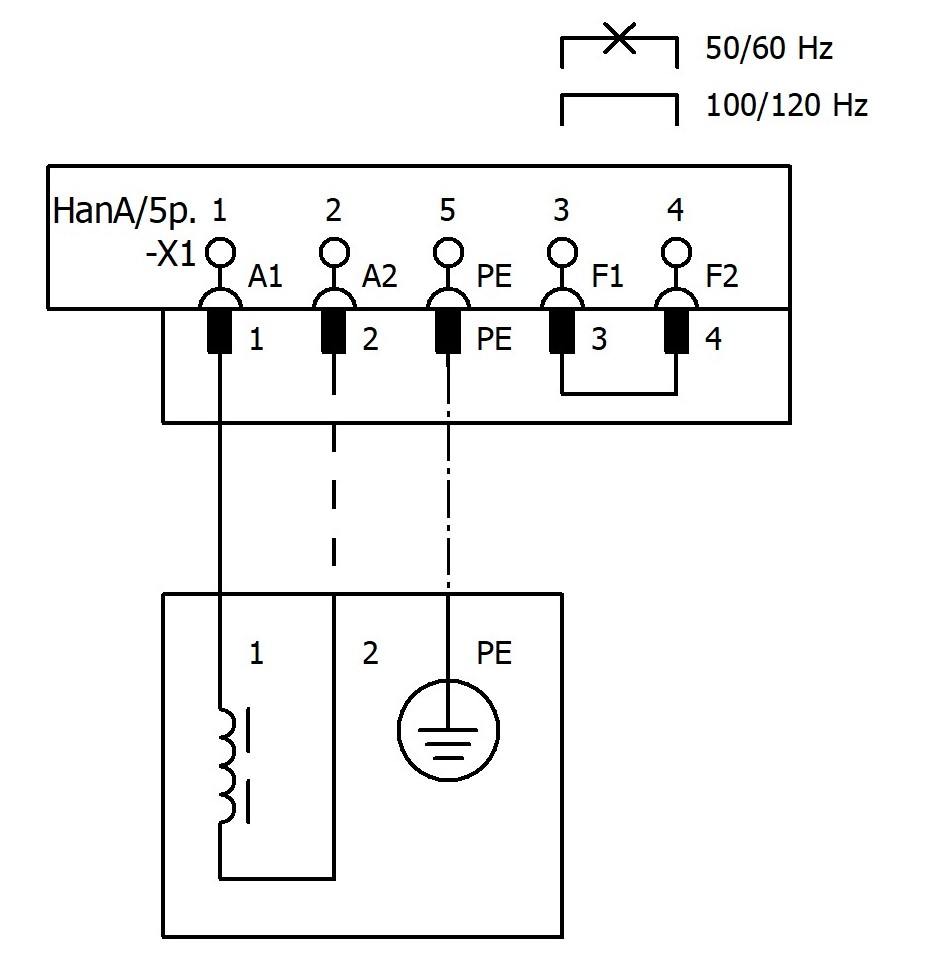
- Die Auswahl der Betriebsart erfolgt durch eine Drahtbrücke im Antriebsstecker, zwischen Pin 3 und 4
entfällt bei 50/60 Hz
erforderlich bei 100/120 Hz
Warnung
Eine falsche Einstellung der Betriebsart kann zur Beschädigung der Komponente und Gefährdung von Personen führen.
Bemerkung
RNA-Schwingantriebe werden immer mit einem Stecker ausgeliefert, der bereits eine Betriebsartkodierung enthält. Die Stecker werden entsprechend ihrer Kodierung farblich gekennzeichnet. Weitere Informationen dazu sind in der Betriebsanleitung des jeweiligen Schwingantriebes zu finden.
Ausgangsspannung prüfen
In einigen Fällen kann es nötig sein, den Ausgangsstrom bzw. die Ausgangsspannung zu messen. Dies ist nicht zwingend erforderlich.
Gefahr
 Diese Messung erfordert den Einsatz qualifizierten Fachpersonals. Nach der Messung ist das Steuergerät mit größter Sorgfalt in den ursprünglichen Zustand zu bringen, da sonst die Betriebserlaubnis erlischt!
Bemerkung
Das Messgerät muss für Echt-Effektivwert-Messung (True-RMS) ausgelegt sein, andere Messgeräte zeigen Zufallswerte an. Die Ausgangsspannung kann nur bei angeschlossenen Schwingantrieb gemessen werden! Der Laststecker muss eingesteckt sein, da sonst unter Umständen in der falschen Betriebsart gemessen wird.
Das Messen der Ausgangsspannung und des Ausgangsstroms wird mit Hilfe des Messadapters ESZ-02 (siehe Zubehör) wesentlich vereinfacht. Der Messadapter ist mit entsprechenden Steckern ausgerüstet, und kann so sehr einfach zwischen Steuergerät und Schwingantrieb geschaltet werden. Durch den Einsatz von Dreheisenmessinstrumenten, ist die Messung des Echten Effektivwertes sichergestellt.
Anschlussmöglichkeiten
Externe Freigabe
In der Werkseinstellung wird der Antrieb mit dem Zuschalten der Netzspannung ein-/ ausgeschaltet. Über die externe Freigabe besteht die Möglichkeit den Antrieb durch eine übergeordnete Steuerung zu steuern.
Die Signale werden am Stecker XS4 zur Verfügung gestellt. Dabei ist die Belegung des verpolungssicheren Einganges zu beachten. Der Pegel des Freigabesignals muss 16…30 V DC betragen.
-XS4: Stecker (M16, 12polig) |
|
|---|---|
Pin E |
GND (extern) für ext. Freigabe |
Pin D |
ext. Freigabe Kanal 1 |
Pin C |
ext. Freigabe Kanal 2 |
Pin L |
ext. Freigabe Kanal 3 |
Anschließend ist die Freigabe im Parametermenü einzustellen.
Wichtig
Die Kabellänge darf nicht mehr als 10m betragen. Das Kabel nicht in unmittelbarer Nähe zu energiereichen Schalteinrichtungen oder starken Störfeldern verlegen.
Statusausgänge
Die Komponente vom Typ ESK2002 stellt zwei verschiedene Statusmeldungen zur Verfügung:
BEREIT: Das Signal wird parallel zum Netzschalter ein- und ausgeschaltet
AKTIV Das Signal wird parallel zum Leistungsausgang des Steuergeräts ein- und ausgeschaltet
Die Signale werden am Stecker XS4 zur Verfügung gestellt. Dabei ist die Belegung der verpolungssicheren potentialfreien Ausgänge zu beachten.
-XS4: Stecker (M16, 12polig) |
|
|---|---|
Pin G |
24V DC (extern) |
Pin H |
Aktiv Kanal 1 |
Pin J |
Aktiv Kanal 2 |
Pin K |
Aktiv Kanal 3 |
Pin M |
Bereit |
Relaisausgänge
Die Komponente vom Typ ESK2002 verfügt über zwei Statusrelais mit unterschiedlicher Funktion.
K1: Arbeitet standardmäßig parallel zum Statusausgang AKTIV von Kanal 1
K2: Arbeitet entweder zur verzögerten Abschaltung (4s) einer Blasluft oder als Zyklusüberwachung für einen der beiden Sensorkanäle
Zum Anschluss muss eine der M16-Verschraubungen auf der rechten Geräteseite durch eine Kabelverschraubung ersetzt werden. Anschließend kann die rechte Geräteseite geöffnet und das Kabel an der internen Klemmleiste angeschlossen werden.
Klemmleiste |
|
|---|---|
Phase - Netzspannung (intern) |
Pin 13 |
Neutral - Netzspannung (intern) |
Pin 14 |
Schutzleiter |
Pin PE |
K1 (potentialfrei) |
Pin 21 NC, Pin 22 C, Pin 23 NO |
K1 (Schließer) |
Pin 24 115/230 V |
K2 (potentialfrei) |
Pin 26 NC, Pin 27 C, Pin 28 NO |
K2 (Schließer) |
Pin 25 115/230 V |
Die detailierten Einstellmöglichkeiten sind dem Parametermenü zu entnehmen.
Sensoreingänge
In der Komponenty vom Typ ESK2002 sind zwei Sensoreneingänge integriert. Damit können die folgenden Funktionen realisiert werden:
Staukontrolle
Füllstandskontrolle
Zyklusüberwachung sowie andere Überwachungsaufgaben
Es gelten die folgenden grundsätzlichen Festlegungen:
Sensoreingang 1 wirkt auf Kanal 1, sofern im Menü C 006 nichts anderes programmiert ist
Sensoreingang 2 wirkt auf Kanal 2
Wenn die Funktion Staukontrolle benötigt wird ist der Sensoreingang 1 hierfür reserviert
Die Sensoreingänge werden nur ausgewertet, wenn diese aktiviert sind. Siehe hierzu: Parametermenü
Die Signale werden am Stecker XS3 angeschlossen. Dabei ist die Belegung des Eingangs zu beachten.
-XS3: Buchse (M16, 5polig) |
|
|---|---|
Pin 1 |
Sensoreingang 2 |
Pin 2 |
24 V DC (intern) |
Pin 3 |
20 mA (intern) |
Pin 4 |
Sensoreingang 1 |
Pin 5 |
GND (intern) |
Zum vereinfachten Anschluss von 2 Sensoren ist ein entsprechender Y-Adapter im Zubehör erhältlich.
Wichtig
Die Sensoreingänge sind intern mit einem Pull-Up Widerstand versehen. Der unbeschaltete Zustand ist immer HIGH. Bei Verwendung von PNP Sensoren kann es deshalb notwendig sein, zwischen dem Sensoreingang (Pin 1/4) und GND (Pin 5) einen 10 kOhm Widerstand zu verbauen. Beim Anschluss von potentialfreien Kontakten sind diese zwischen Eingang (Pin 1/4) und GND (Pin 5) anzuschließen.