Montage
Die Komponente wird komplett montiert geliefert. Zubehör liegt der Lieferung bei, wenn es Teil des Lieferumfangs ist. Nach dem Entpacken kann die Komponente direkt am Zielort montiert werden.
Warnung
Sichtprüfung Beschädigungen
Die Komponente ist einer Sichtprüfung auf Beschädigung zu unterziehen und darf nur im einwandfreiem Zustand betrieben werden. Beschädigte Teile müssen vor der Inbetriebnahme fachgerecht durch RNA-Originalteile ersetzt werden. Der Betrieb bei erkennbaren Schäden ist strengstens untersagt.
Warnung
Durchführung von Reparaturtätigkeiten
Bestimmte Tätigkeiten (z. B. die Reparatur von Komponenten) dürfen nur durch das Fachpersonal der RNA ausgeführt werden. Ausnahmen erfordern eine vorherige Absprache.
Warnung
Für ausreichende Belastbarkeit sorgen
Bei der Platzierung der Komponente ist auf eine ausreichende Belastbarkeit zu achten. Der Aufstellort muss so dimensioniert sein, dass keine Schwingungen der Gesamtanlage auf die Komponente übertragen werden können.
Bemerkung
Die Komponente ist zur Komplettierung/Integration in eine Gesamtanlage vorgesehen. Erst nach der sicherheitsgerechten Komplettierung/Integration seitens des Betreibers darf die Maschine betrieben werden.
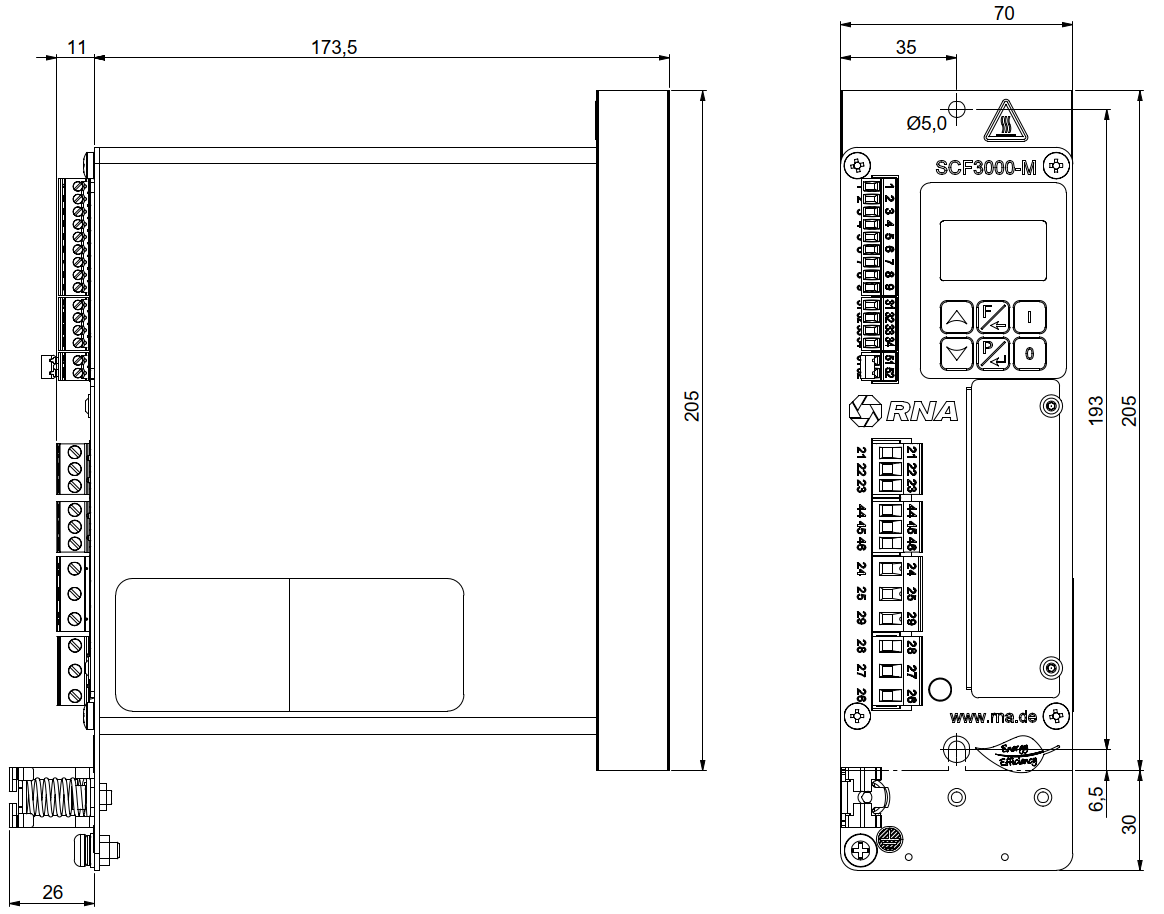
Abb. 2 Darstellung der Gehäuseabmessungen
Montage des Schwingweitensensors
Der Schwingweitensensor soll die Bewegung und den Beschleunigungswert des Förderers an den Regelkreis des Steuergerätes zurückmelden. Es ist daher sehr wichtig, dass keine zusätzlichen Nebenschwingungen, verursacht durch eine ungünstige Montage des Sensors, gemessen werden.
Linearförderer
Der Sensor sollte in Schwingrichtung, idealerweise in gleicher Neigung wie die Federn des Förderers auf einem massiven Aufnahmeblock, welcher keine Eigenschwingungen erzeugt, angebracht werden.
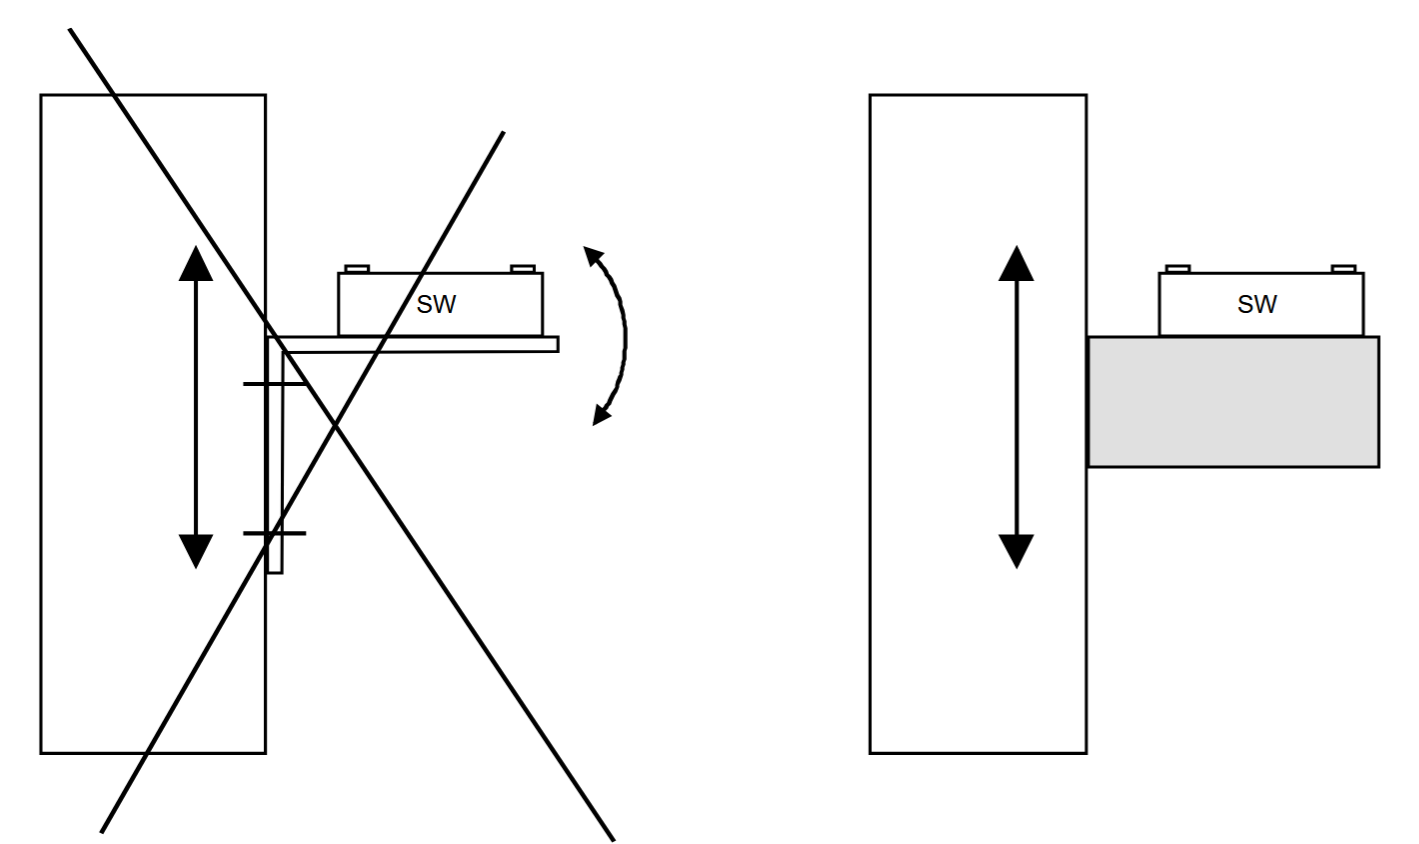
Abb. 3 Montage auf massivem Aufnahmeblock
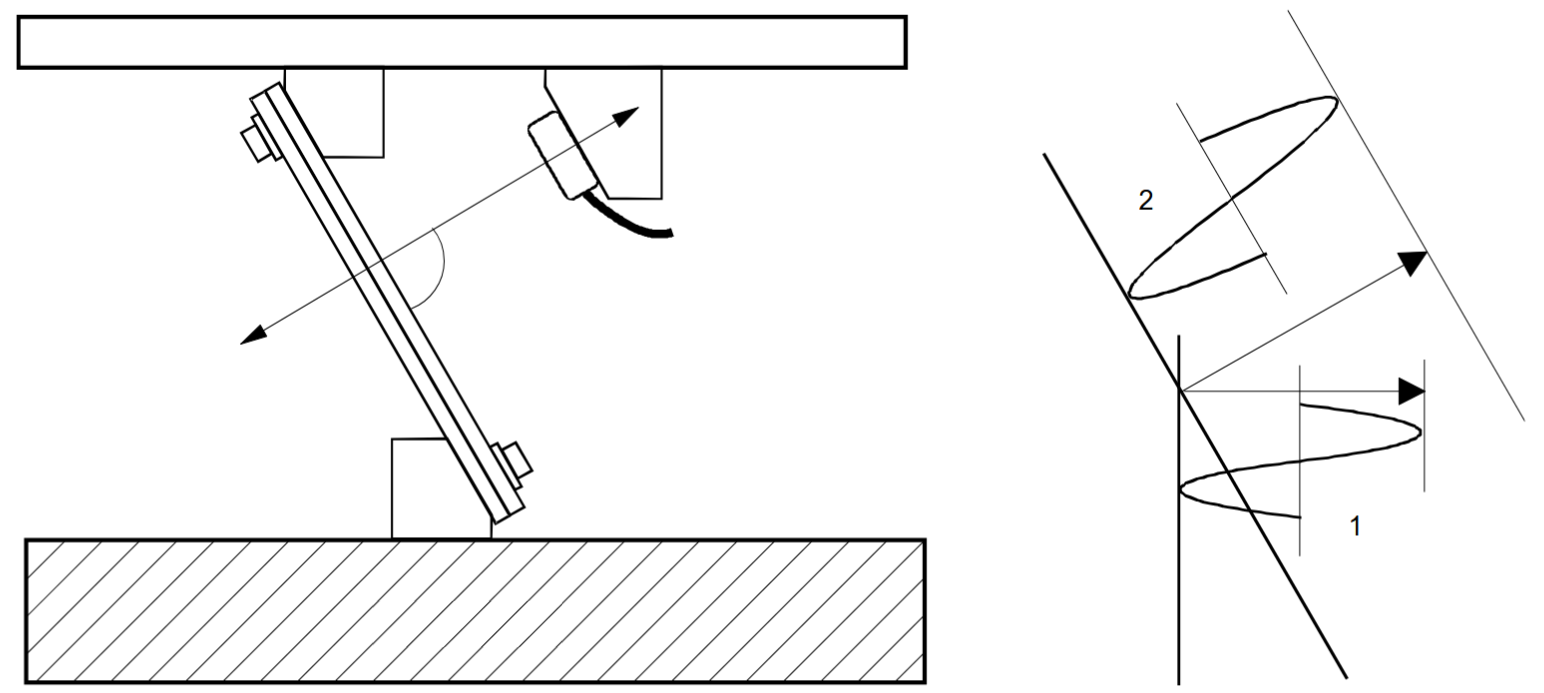
Abb. 4 Kleine Amplitude bei senkrechter Montage (1), größere Amplitude bei Montage im gleichen Neigungswinkel wie Federn (2)
Rundförderer
Bei Rundförderern ist eine Montage möglichst weit am Außendurchmesser sinnvoll, damit eine möglichst große Schwingweite erfasst wird. Durch ein zu kleines Sensorsignal wird der Steuerbereich des Sollwertes stark eingeschränkt.
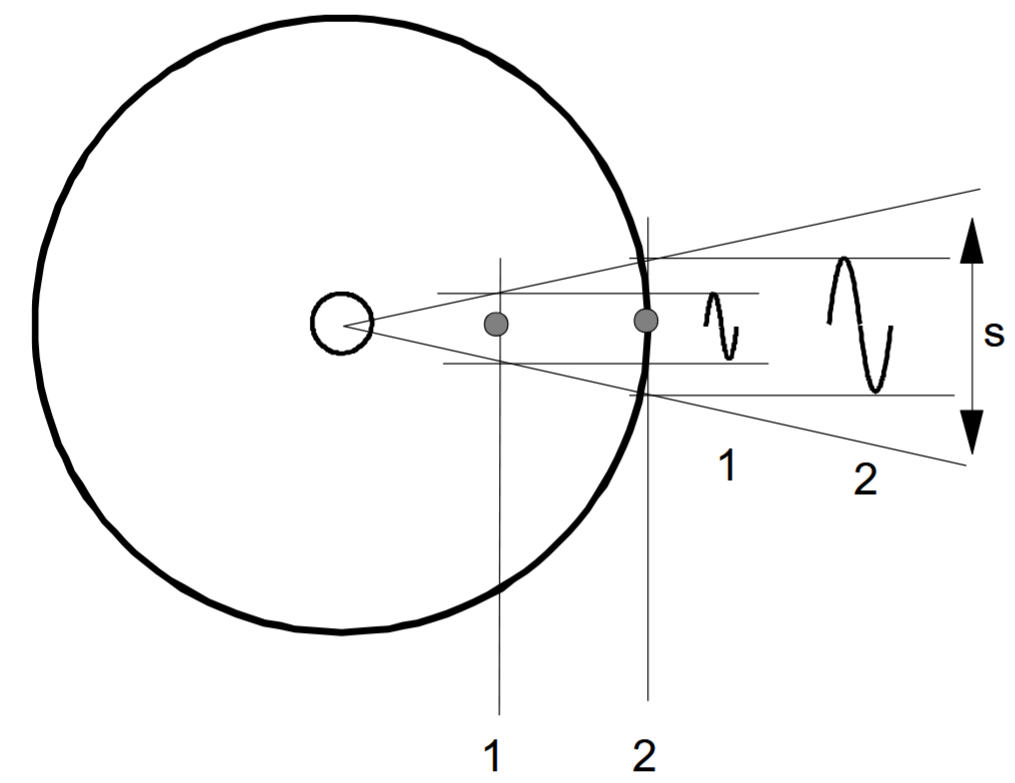
Abb. 5 Kleine Amplitude (1), größere Amplitude (2)
Sensorleitung
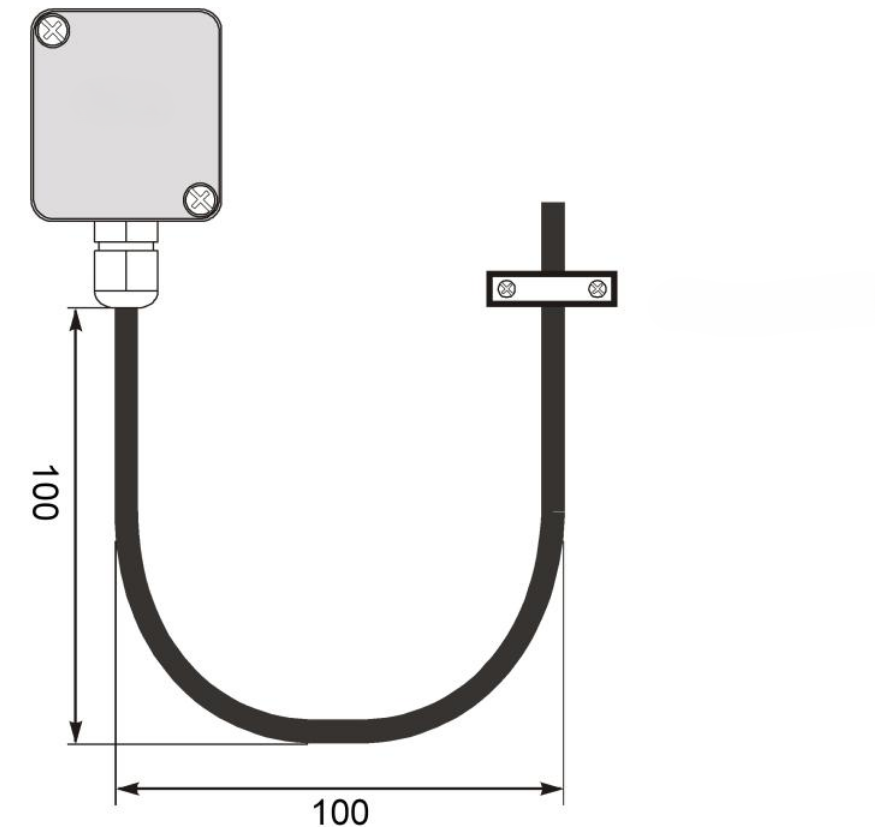
Die Sensorleitung muss mit einer Kabelschelle abgefangen werden, um Beschädigungen an der Leitung zu vermeiden.
Bemerkung
Die Steuerung und der am Förderer befestigte Sensor bilden einen geschlossenen Regelkreis, wobei das vom Sensor gelieferte Signal den Steuerbereich des Sollwertes entscheidend beeinflusst. D. h. der Regler steuert den Förderer so, dass der Istwert (Förderleistung bzw. Schwingintensität) dem vorgegebenen Sollwert entspricht (ideal: 100 % Sollwert = 100 % Istwert). Da der Istwert aber fördererabhängig ist (Schwingfrequenz, Beschleunigung, Schwingweite), darüber hinaus noch abhängig vom Montageort des Sensors, muss in der Regel eine Anpassung des Aussteuerbereiches vorgenommen werden. Ist kein zufriedenstellendes Anpassen möglich, sollte der Schwingweitensensor an eine Stelle mit größerer Schwingweite montiert werden (s. Beispiel Rundförderer). Wie wichtig ein Anpassen dieses Wertes ist, zeigt sich z.B. im Zeitverhalten des Reglers. Bei schlecht angepasstem Istwert-Signal kann z.B. im Einschaltmoment ein nur sehr langsames Hochlaufen des Förderers die Folge sein.
Zusammenhang zwischen Beschleunigung und Schwingweite
Der Sensor misst die Momentanbeschleunigung des Förderers. Es ergibt sich eine sinusförmige Ausgangsspannung des Sensors. Die Beschleunigung steigt mit zunehmender Schwingfrequenz. Das Sensorausgangssignal kann also bei hohen Frequenzen und kleiner Schwingweite durchaus größer sein als bei kleinen Frequenzen und größerer Schwingweite.
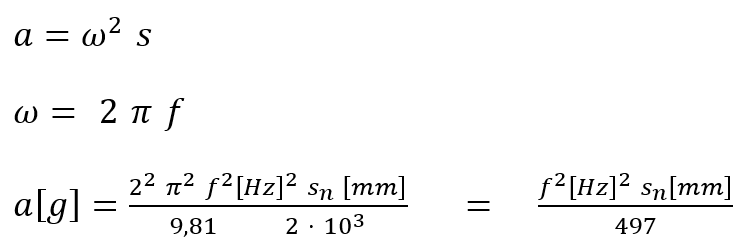
a[g] = Beschleunigung (bezogen auf Erdbeschleunigung 9,81 \(m/s²\))
Sn[mm] = Nutzschwingbreite
Bei einer Sensorausgangsspannung von 0,3V/g erzeugt der Sensor bei einer Spitzenbeschleunigung von 15g eine Spitzenspannung von 4,5V, was einem Effektivwert von 3,18V entspricht.
Beispiel 1: f = 50Hz; 15g => 4,5V => 3,18 \(V_eff\)
Beispiel 2: f = 33Hz; 11g => 3,3V => 2,33V \(V_eff\)
Durch die stark unterschiedlichen Beschleunigungswerte der verschiedenen Förderer ergeben sich also unter Umständen große Unterschiede in den Rückführsignalen, die eine Anpassung der Steuerung an den Maximalwert erforderlich machen.